Euler's Eyes
2026-10-27
O teorema de Cayley–Hamilton
Todo quatérnio $q = a + v$, com parte escalar $a$ e parte vetorial $v$, satisfaz uma equação do segundo grau com coeficientes reais. Como $v^2 = -\lvert v \rvert^2$ (veja os vetores),
$$q^2 = a^2 + 2av + v^2 = a^2 - \lvert v \rvert^2 + 2av,$$e daí
$$q^2 - 2a\,q + \lvert q \rvert^2 = 0, \qquad \lvert q \rvert^2 = a^2 + \lvert v \rvert^2.$$Um quatérnio é raiz de um polinômio real de grau 2, assim como um número complexo $z$ é raiz de $z^2 - 2\operatorname{Re}(z)\,z + \lvert z \rvert^2 = 0$. Nas Lectures on Quaternions, de 1853, Hamilton foi mais longe e mostrou que certas funções lineares de quatérnios também satisfazem uma equação polinomial própria, que lhe serviu para calcular as suas inversas.
Para matrizes
Cinco anos depois, em 1858, Arthur Cayley publicou a Memória sobre a teoria das matrizes, que fundou a álgebra de matrizes, e enunciou ali o resultado em geral: toda matriz quadrada $A$ anula o seu polinômio característico, $p(\lambda) = \det(\lambda I - A)$. Cayley verificou o caso $2 \times 2$, disse ter conferido o $3 \times 3$ e não se deu ao trabalho de demonstrar o caso geral. A primeira demonstração completa é de Ferdinand Georg Frobenius, em 1878. O teorema leva os nomes de Cayley e Hamilton.
Para uma matriz $2 \times 2$,
$$A = \begin{pmatrix} a & b \\ c & d \end{pmatrix}, \qquad p(\lambda) = \lambda^2 - (a + d)\,\lambda + (ad - bc),$$e o teorema diz que
$$A^2 - (a + d)\,A + (ad - bc)\,I = 0.$$O coeficiente do meio é o traço; o último, o determinante.
Um exemplo
Para $A = \begin{pmatrix} 1 & 2 \\ 3 & 4 \end{pmatrix}$, o traço é $5$ e o determinante é $-2$. De fato,
$$A^2 = \begin{pmatrix} 7 & 10 \\ 15 & 22 \end{pmatrix}, \qquad A^2 - 5A = \begin{pmatrix} 2 & 0 \\ 0 & 2 \end{pmatrix} = 2I,$$e então $A^2 - 5A - 2I = 0$. Essa igualdade dá a inversa de graça: $A(A - 5I) = 2I$, logo
$$A^{-1} = \frac{A - 5I}{2} = \frac12\begin{pmatrix} -4 & 2 \\ 3 & -1 \end{pmatrix} = \begin{pmatrix} -2 & 1 \\ 1{,}5 & -0{,}5 \end{pmatrix}.$$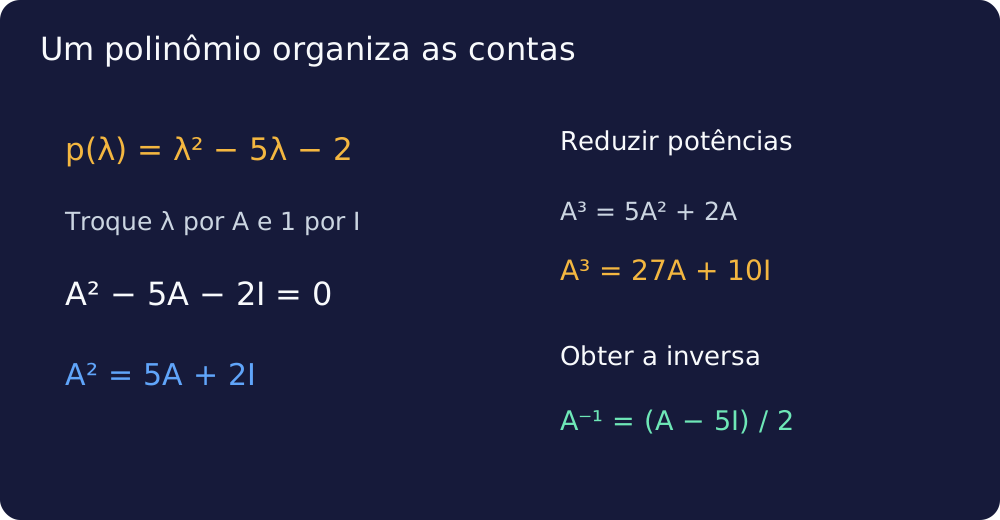
Como ler a substituição no polinômio
Em $p(A)$, um termo constante como $-2$ significa $-2I$, não subtrair 2 de cada entrada. O resultado do polinômio é uma matriz, e o zero de $p(A)=0$ é a matriz nula.
Para a matriz do exemplo, multiplicar $A^2=5A+2I$ por $A^n$ dá $A^{n+2}=5A^{n+1}+2A^n$, para $n\ge0$. Partindo de $I$ e $A$, essa recorrência reduz qualquer potência a uma combinação dessas duas matrizes.
Exercício: conferir a inversa
Multiplique $A = \begin{pmatrix} 1 & 2 \\ 3 & 4 \end{pmatrix}$ pela inversa obtida acima.
$\begin{pmatrix} 1 & 2 \\ 3 & 4 \end{pmatrix}\begin{pmatrix} -2 & 1 \\ 1{,}5 & -0{,}5 \end{pmatrix} = \begin{pmatrix} -2 + 3 & 1 - 1 \\ -6 + 6 & 3 - 2 \end{pmatrix} = \begin{pmatrix} 1 & 0 \\ 0 & 1 \end{pmatrix}$. A inversa está certa, e não foi preciso resolver nenhum sistema.
Exercício: potências sem multiplicar muito
Para $A = \begin{pmatrix} 2 & 1 \\ 1 & 2 \end{pmatrix}$, use o teorema para escrever $A^3$ como combinação de $A$ e $I$, e calcule-a.
O traço é $4$ e o determinante $3$, então $A^2 = 4A - 3I$. Daí $A^3 = 4A^2 - 3A = 4(4A - 3I) - 3A = 13A - 12I = \begin{pmatrix} 14 & 13 \\ 13 & 14 \end{pmatrix}$. Conferindo: $A^2 = \begin{pmatrix} 5 & 4 \\ 4 & 5 \end{pmatrix}$ e $A^2 A = \begin{pmatrix} 14 & 13 \\ 13 & 14 \end{pmatrix}$.
Fontes: William Rowan Hamilton, Lectures on Quaternions (1853) · Arthur Cayley, “A Memoir on the Theory of Matrices”, Philosophical Transactions (1858) · Ferdinand Georg Frobenius, “Über lineare Substitutionen und bilineare Formen”, Journal für die reine und angewandte Mathematik (1878) · Thomas Hawkins, The Mathematics of Frobenius in Context (2013).
Todos os tópicos de William Rowan Hamilton · ← Vetores e escalares: as palavras de Hamilton · O jogo icosiano e os ciclos hamiltonianos →