Euler's Eyes
2026-10-15
O que é um grupo: as seis simetrias do triângulo
Recorte um triângulo equilátero de papel, numere os cantos 1, 2 e 3 e coloque-o sobre o seu contorno desenhado na mesa. De quantas maneiras dá para tirar o triângulo e recolocá-lo de modo que ele cubra exatamente o mesmo contorno?
São seis. Pode-se não fazer nada; girar $120°$ ou $240°$; ou virar o triângulo do avesso em torno de um dos três eixos, cada um passando por um canto e pelo meio do lado oposto.
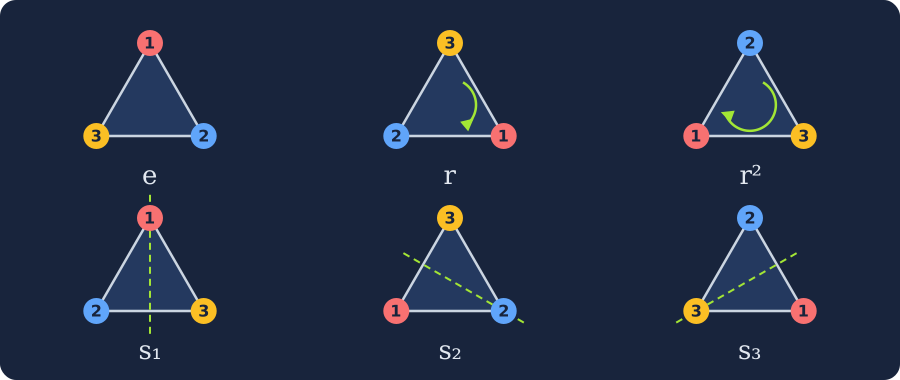
Chamamos de $e$ o movimento de não fazer nada, de $r$ e $r^2$ as rotações e de $s_1, s_2, s_3$ as reflexões, sendo $s_1$ a do eixo vertical, $s_2$ a do eixo que passa pelo canto de baixo à direita e $s_3$ a do eixo que passa pelo canto de baixo à esquerda.
A tabuada das simetrias
Fazendo dois movimentos seguidos, o resultado é sempre um dos seis. Por exemplo, girar $120°$ duas vezes é girar $240°$: $r$ seguido de $r$ dá $r^2$. Girar três vezes volta ao início: $r^3=e$. Escrevemos $a\star b$ para “faça $a$ e depois $b$”. Testando todos os pares com o triângulo de papel, obtém-se a tabuada completa:
| $a\star b$ | $e$ | $r$ | $r^2$ | $s_1$ | $s_2$ | $s_3$ |
|---|---|---|---|---|---|---|
| $e$ | $e$ | $r$ | $r^2$ | $s_1$ | $s_2$ | $s_3$ |
| $r$ | $r$ | $r^2$ | $e$ | $s_2$ | $s_3$ | $s_1$ |
| $r^2$ | $r^2$ | $e$ | $r$ | $s_3$ | $s_1$ | $s_2$ |
| $s_1$ | $s_1$ | $s_3$ | $s_2$ | $e$ | $r^2$ | $r$ |
| $s_2$ | $s_2$ | $s_1$ | $s_3$ | $r$ | $e$ | $r^2$ |
| $s_3$ | $s_3$ | $s_2$ | $s_1$ | $r^2$ | $r$ | $e$ |
A linha diz o primeiro movimento, e a coluna, o segundo. Confira uma casa com o papel: girando $120°$, o canto 1 vai para baixo à direita e o canto 3 vai para cima. Refletindo agora no eixo vertical, o canto 3 fica em cima e os de baixo trocam de lugar. O canto 2, que estava em baixo à esquerda, termina embaixo à direita, no mesmo lugar onde estava no início. Esse é o efeito de $s_2$: $r\star s_1=s_2$.
A ordem importa
Agora faça ao contrário: primeiro $s_1$, depois $r$. A tabuada diz $s_1\star r=s_3$. Então
$$r\star s_1=s_2\neq s_3=s_1\star r.$$Com números, $3\times5=5\times3$; com simetrias, a ordem muda o resultado. Um grupo em que a ordem nunca importa se chama abeliano. O grupo do triângulo é o menor grupo que não é abeliano.
As quatro regras
O que torna essa coleção de seis movimentos um grupo são quatro propriedades, que valem também para as permutações de raízes de Galois:
- Fechamento. Compondo dois elementos, obtém-se um elemento do conjunto. Na tabuada, só aparecem os seis movimentos.
- Associatividade. $(a\star b)\star c=a\star(b\star c)$: fazer três movimentos seguidos dá o mesmo resultado, seja qual for o par que se junta primeiro.
- Elemento neutro. Existe $e$, com $e\star a=a\star e=a$.
- Inversos. Todo movimento pode ser desfeito. O inverso de $r$ é $r^2$, porque $r\star r^2=e$. Cada reflexão é o seu próprio inverso: $s_1\star s_1=e$.
Subgrupos
As três rotações, $\{e, r, r^2\}$, formam sozinhas um grupo dentro do grupo: compondo rotações, só saem rotações. É um subgrupo. Também são subgrupos $\{e, s_1\}$, $\{e, s_2\}$ e $\{e, s_3\}$. Os tamanhos, 1, 2, 3 e 6, são todos divisores de 6. Pelo teorema de Lagrange, isso sempre acontece: o tamanho de um subgrupo divide o tamanho do grupo. Não existe subgrupo de 4 ou 5 elementos.
O subgrupo das rotações tem uma propriedade especial, que vai ser decisiva no próximo post: ele é normal. Isso quer dizer, grosso modo, que ele fica igual quando visto “de um outro lado” do triângulo. Se $g$ é qualquer simetria e $h$ é uma rotação, então desfazer $g$, fazer $h$ e refazer $g$ dá de novo uma rotação. Para os subgrupos $\{e, s_i\}$ isso falha.
Uma sonda que precisa voltar
Imagine uma sonda espacial em forma de prisma triangular que só pode ficar em seis orientações, as seis simetrias do triângulo. Ao atravessar uma nuvem de partículas, ela sofre quatro choques seguidos, que os sensores registram como $s_1$, $r$, $s_3$ e $r$. Onde ela foi parar? Basta compor, da esquerda para a direita, com a tabuada:
$$s_1\star r=s_3,\qquad s_3\star s_3=e,\qquad e\star r=r.$$Os quatro choques equivalem a uma única rotação $r$. Para voltar à orientação original antes de fotografar, a sonda precisa de uma manobra $x$ com $r\star x=e$, isto é, o inverso de $r$: $x=r^2$. O computador de bordo não precisa desfazer os quatro choques um por um; uma única manobra resolve. Num satélite de verdade, as rotações formam um grupo infinito, mas a conta é a mesma: compor os giros e aplicar o inverso, sem esquecer que a ordem importa.
Exercício: resolva a equação r ⋆ x = s₁, em que a incógnita x é um movimento do triângulo.
Na linha de $r$, procuramos a coluna em que aparece $s_1$: é a coluna de $s_3$. Então $x=s_3$. Outra maneira: “dividir” por $r$ à esquerda, aplicando o inverso: $x=r^2\star s_1$. A linha de $r^2$, coluna $s_1$, dá $s_3$. Confere.
Exercício: mostre que s₁ ⋆ s₂ é uma rotação. Qual?
Pela tabuada, $s_1\star s_2=r^2$. Duas reflexões seguidas viram o triângulo do avesso duas vezes, e ele volta ao lado certo. Por isso o resultado tem de ser uma rotação. Em geral, compor duas reflexões em eixos que formam um ângulo $\theta$ dá uma rotação de $2\theta$. Aqui os eixos formam $60°$, e a rotação tem $120°$ num sentido ou $240°$ no outro.
Fontes: Évariste Galois, Œuvres mathématiques, publicadas por Joseph Liouville (1846) · Israel Kleiner, A History of Abstract Algebra (Birkhäuser, 2007) · Mark Armstrong, Groups and Symmetry (Springer, 1988).
Todos os tópicos de Évariste Galois · ← Embaralhar as raízes: o grupo de uma equação · Quando uma equação se resolve por radicais →