Euler's Eyes
2026-10-22
基本的な関係
このトピックのすべての関係は、ピタゴラスの定理と三角形の相似度という 2 つの平面幾何学ツールに基づいています。下の図は、使用する 3 つの三角形を示しています。
歴史
アルマゲストでは、プトレマイオスは既に $\operatorname{sen}^2 x + \cos^2 x = 1$ に相当するものを使用しています。弓の弦を知っていれば、半円に内接する三角形のピタゴラスの定理を通じて追加の弓の弦を取得します。タンジェントとセカントとの関係はアブ・アル・ ワファ (10世紀) とナシル・アル・ディン・ アル・トゥシ (13世紀) の著作に現れており、 彼の四角形に関する論文により三角法は天文学から独立した学問となりました。
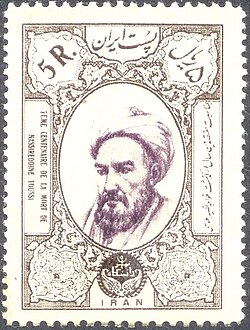
- Nasce em Tus, no Coração. O pai, jurista, o incentiva a estudar todas as ciências.
- Estuda filosofia, medicina e matemática numa das grandes cidades de saber do Irã, pouco antes da chegada dos mongóis.
- Vive nas fortalezas ismaelitas das montanhas, como Alamut, onde escreve boa parte da obra.
- Acompanha Hulagu, neto de Gengis Khan, na conquista de Bagdá.
- Dirige o grande observatório financiado por Hulagu, com biblioteca e astrônomos vindos de longe. Ali escreve o Tratado sobre o quadrilátero.
- Morre em Bagdá.
出典: Al-Tusi (MacTutor) · 三角関数 (MacTutor)。
日常生活での応用
- 画面 テレビのサイズは対角線です。画面上では16:9が50インチ、$\operatorname{tg}\theta = \frac{9}{16}$、幅と高さが$50\cos\theta \approx 43{,}6$と$50\operatorname{sen}\theta \approx 24{,}5$インチです。
- 電気エネルギー。 産業用設備では、有効電力は $P = S\cos\varphi$ そしてリアクティブは $Q = S\operatorname{sen}\varphi$;基本的な関係が保証します $S^2 = P^2 + Q^2$。企業の電気料金に表示される「力率」とは、 $\cos\varphi$.
- コンピュータ上の方向。 プログラムは方向を $(\cos\theta, \operatorname{sen}\theta)$ のペアで表します。関係 $\cos^2\theta + \operatorname{sen}^2\theta = 1$ は、このベクトルの長さが 1 であることを保証します。
理論
基本的な関係
定理基本的な関係
実数 $x$ ごとに、
$$\operatorname{sen}^2 x + \cos^2 x = 1.$$デモを見る
a) $x \ne \dfrac{k\pi}{2}$ の場合、$x$ の画像 $P$ は $A$、$B$、$A'$、$B'$ とは異なります。次に三角形$OP_2P$、**長方形$P_2$**があり、$|\overline{OP_2}| = |\cos x|$、$|\overline{P_2P}| = |\operatorname{sen} x|$、斜辺$|\overline{OP}| = 1$があります。ピタゴラスの定理により、
$$|\overline{OP_2}|^2 + |\overline{P_2P}|^2 = |\overline{OP}|^2 \quad\Longrightarrow\quad \cos^2 x + \operatorname{sen}^2 x = 1.$$b) $x = \dfrac{k\pi}{2}$ の場合、次のことを直接確認します。
| $x$ | $\operatorname{sen} x$ | $\cos x$ | $\operatorname{sen}^2 x + \cos^2 x$ |
|---|---|---|---|
| $0$ | $0$ | $1$ | $1$ |
| $\frac{\pi}{2}$ | $1$ | $0$ | $1$ |
| $\pi$ | $0$ | $-1$ | $1$ |
| $\frac{3\pi}{2}$ | $-1$ | $0$ | $1$ |
タンジェントとコタンジェント
定理正接
すべての実数 $x$、$x \ne \dfrac{\pi}{2} + k\pi$、
$$\operatorname{tg} x = \frac{\operatorname{sen} x}{\cos x}.$$デモを見る
a) $x \ne k\pi$ の場合、$x$ の画像は $A$、$B$、$A'$、$B'$ とは異なり、三角形 $OAT$ と $OP_2P$ は類似しています (どちらも長方形で、$O$ の角が共通または頂点で反対)。ロゴ
$$\frac{|\overline{AT}|}{|\overline{OA}|} = \frac{|\overline{P_2P}|}{|\overline{OP_2}|} \quad\Longrightarrow\quad |\operatorname{tg} x| = \frac{|\operatorname{sen} x|}{|\cos x|}. \qquad (1)$$符号テーブルによれば、$\operatorname{tg} x$ の符号は商 $\dfrac{\operatorname{sen} x}{\cos x}$ (2) の符号と等しいです。
| 象限 | $\operatorname{tg} x$記号 | $\frac{\operatorname{sen} x}{\cos x}$記号 |
|---|---|---|
| 1º | $+$ | $+$ |
| 2º | $-$ | $-$ |
| 3º | $+$ | $+$ |
| 4º | $-$ | $-$ |
(1) と (2) から、論文は次のようになります。
b) $x = k\pi$ の場合、$\operatorname{tg} x = 0 = \dfrac{\operatorname{sen} x}{\cos x}$ があります。
定理コタンジェント
すべての実数 $x$、$x \ne k\pi$、
$$\operatorname{cotg} x = \frac{\cos x}{\operatorname{sen} x}.$$デモを見る
a) $x \ne \dfrac{\pi}{2} + k\pi$ の場合、$x$ の画像は $A$、$B$、$A'$、$B'$ とは異なり、三角形 $OBD$ と $OP_1P$ は類似しています。
$$\frac{|\overline{BD}|}{|\overline{OB}|} = \frac{|\overline{P_1P}|}{|\overline{OP_1}|} \quad\Longrightarrow\quad |\operatorname{cotg} x| = \frac{|\cos x|}{|\operatorname{sen} x|}. \qquad (1)$$$\operatorname{cotg} x$ の符号は、すべての象限 ($+$、$-$、$+$、$-$) (2) で $\dfrac{\cos x}{\operatorname{sen} x}$ の符号と同じです。 (1) と (2) から、論文は次のようになります。
b) $x = \dfrac{\pi}{2} + k\pi$ の場合、$\operatorname{cotg} x = 0 = \dfrac{\cos x}{\operatorname{sen} x}$ があります。
セカントとコセカント
定理乾燥
すべての実数 $x$、$x \ne \dfrac{\pi}{2} + k\pi$、
$$\sec x = \frac{1}{\cos x}.$$デモを見る
a) $x \ne k\pi$ の場合、三角形 $OPS$ ($P$ の長方形) と $OP_2P$ ($P_2$ の長方形) は、$O$ の角度が共通しているため相似です。
$$\frac{|\overline{OS}|}{|\overline{OP}|} = \frac{|\overline{OP}|}{|\overline{OP_2}|} \quad\Longrightarrow\quad |\sec x| = \frac{1}{|\cos x|}. \qquad (1)$$$\sec x$ の符号は $\cos x$ と同じです (第 1 象限と第 4 象限は $+$、第 2 象限と第 3 象限は $-$) (2)。 (1) と (2) から、論文は次のようになります。
b) $x = k\pi$ の場合、$\sec x = 1 = \cos x$ ($k$ 偶数) または $\sec x = -1 = \cos x$ ($k$ 奇数) があり、どちらの場合も $\sec x = \dfrac{1}{\cos x}$ になります。
定理コセカント
すべての実数 $x$、$x \ne k\pi$、
$$\operatorname{cossec} x = \frac{1}{\operatorname{sen} x}.$$デモを見る
a) $x \ne \dfrac{\pi}{2} + k\pi$ の場合、三角形 $OPC$ と $OP_1P$ は相似です。
$$\frac{|\overline{OC}|}{|\overline{OP}|} = \frac{|\overline{OP}|}{|\overline{OP_1}|} \quad\Longrightarrow\quad |\operatorname{cossec} x| = \frac{1}{|\operatorname{sen} x|}. \qquad (1)$$$\operatorname{cossec} x$ の符号は $\operatorname{sen} x$ と同じです (第 1 象限と第 2 象限は $+$、第 3 象限と第 4 象限は $-$) (2)。 (1) と (2) から、論文は次のようになります。
b) $x = \dfrac{\pi}{2} + k\pi$ の場合: $\operatorname{cossec} x = 1 = \dfrac{1}{\operatorname{sen} x}$ ($k$ 偶数) または $\operatorname{cossec} x = -1 = \dfrac{1}{\operatorname{sen} x}$ ($k$ 奇数)。
結果
系派生関係
すべての実数 $x$、$x \ne \dfrac{k\pi}{2}$ について、以下が有効です。
$$\operatorname{cotg} x = \frac{1}{\operatorname{tg} x} \qquad \operatorname{tg}^2 x + 1 = \sec^2 x \qquad 1 + \operatorname{cotg}^2 x = \operatorname{cossec}^2 x$$$$\cos^2 x = \frac{1}{1 + \operatorname{tg}^2 x} \qquad \operatorname{sen}^2 x = \frac{\operatorname{tg}^2 x}{1 + \operatorname{tg}^2 x}$$デモを見る
例すべてはひとつから
$\operatorname{sen} x = \dfrac{4}{5}$ と $x$ が第 2 象限にあることがわかっているため、コサインは負になります。
$$\cos x = -\sqrt{1 - \tfrac{16}{25}} = -\tfrac{3}{5}, \quad \operatorname{tg} x = -\tfrac{4}{3}, \quad \operatorname{cotg} x = -\tfrac{3}{4}, \quad \sec x = -\tfrac{5}{3}, \quad \operatorname{cossec} x = \tfrac{5}{4}.$$基本的な関係はモジュールを与えます。そのシグナルを発するのが象限です。これは [章リスト]( の演習 73) です。/jp/posts/basic/trigonometria/livro/cap03-relacoes-fundamentais/03-exercicios/).
さらに詳しく: 方向余弦
基本的な関係には、空間におけるバージョンがあります。長さ $|\vec u| = \sqrt{x^2 + y^2 + z^2}$ のベクトル $\vec u = (x, y, z)$ は、軸 $x$、$y$、$z$ と角度 $\alpha$、$\beta$、$\gamma$ を形成します。サイクルポイントをコサイン軸とサイン軸に投影するのと同じように、$\vec u$ を各軸に投影します。
$$\cos\alpha = \frac{x}{|\vec u|}, \qquad \cos\beta = \frac{y}{|\vec u|}, \qquad \cos\gamma = \frac{z}{|\vec u|},$$そして正方形を追加します。
$$\cos^2\alpha + \cos^2\beta + \cos^2\gamma = \frac{x^2 + y^2 + z^2}{x^2 + y^2 + z^2} = 1.$$平面 ($z = 0$、$\gamma = 90^\circ$) では、軸との角度は相補的で $\beta = 90^\circ - \alpha$、等しくなります。$\cos^2\alpha + \operatorname{sen}^2\alpha = 1$ になります。たとえば、$\vec u = (1, 2, 2)$ の場合、$|\vec u| = 3$ の場合: $\frac{1}{9} + \frac{4}{9} + \frac{4}{9} = 1$。