Euler's Eyes
2026-10-15
群とは何か:三角形の六つの対称性
紙で正三角形を切り抜き、角に 1、2、3 と番号をつけ、机に描いたその輪郭の上に置いてください。三角形を持ち上げて、ちょうど同じ輪郭をおおうように戻すやり方は何通りあるでしょうか。
六通りです。何もしないこと。$120°$ か $240°$ 回すこと。あるいは、三本の軸のどれかのまわりで三角形を裏返すこと。それぞれの軸は一つの角と向かいの辺の中点を通ります。
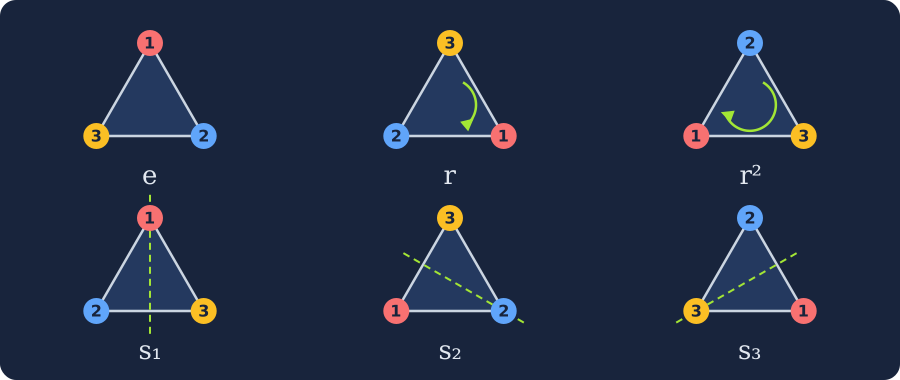
何もしない動きを $e$、回転を $r$ と $r^2$、裏返しを $s_1, s_2, s_3$ と呼びます。$s_1$ は縦の軸、$s_2$ は右下の角を通る軸、$s_3$ は左下の角を通る軸についての裏返しです。
対称性の九九
二つの動きを続けて行うと、結果はつねに六つのうちのどれかです。たとえば $120°$ を二回回すと $240°$ 回したことになります。$r$ のあとに $r$ をすると $r^2$ です。三回回すと最初に戻ります:$r^3=e$。「$a$ をしてから $b$ をする」を $a\star b$ と書きます。紙の三角形ですべての組を試すと、完全な表が得られます。
| $a\star b$ | $e$ | $r$ | $r^2$ | $s_1$ | $s_2$ | $s_3$ |
|---|---|---|---|---|---|---|
| $e$ | $e$ | $r$ | $r^2$ | $s_1$ | $s_2$ | $s_3$ |
| $r$ | $r$ | $r^2$ | $e$ | $s_2$ | $s_3$ | $s_1$ |
| $r^2$ | $r^2$ | $e$ | $r$ | $s_3$ | $s_1$ | $s_2$ |
| $s_1$ | $s_1$ | $s_3$ | $s_2$ | $e$ | $r^2$ | $r$ |
| $s_2$ | $s_2$ | $s_1$ | $s_3$ | $r$ | $e$ | $r^2$ |
| $s_3$ | $s_3$ | $s_2$ | $s_1$ | $r^2$ | $r$ | $e$ |
行が最初の動き、列が二番目の動きです。紙で一つのます目を確かめてみましょう。$120°$ 回すと、角 1 は右下へ、角 3 は上へ行きます。次に縦の軸について裏返すと、角 3 は上にとどまり、下の二つが入れ替わります。左下にあった角 2 は右下に来て、最初にあった場所に戻ります。これが $s_2$ の効果です:$r\star s_1=s_2$。
順序が大切
今度は逆にしてみます。まず $s_1$、次に $r$。表によると $s_1\star r=s_3$ です。したがって
$$r\star s_1=s_2\neq s_3=s_1\star r.$$数なら $3\times5=5\times3$ ですが、対称性では順序が結果を変えます。順序が決して問題にならない群はアーベル群と呼ばれます。三角形の群は、アーベル群でない最も小さな群です。
四つの規則
この六つの動きの集まりを群にしているのは、四つの性質です。それはガロアの根の置換についても成り立ちます。
- 閉じていること。 二つの元を合成すると、集まりの元が得られる。表には六つの動きしか現れない。
- 結合法則。 $(a\star b)\star c=a\star(b\star c)$。三つの動きを続けて行うとき、どの組を先にまとめても結果は同じ。
- 単位元。 $e\star a=a\star e=a$ となる $e$ がある。
- 逆元。 どの動きも取り消せる。$r\star r^2=e$ なので $r$ の逆元は $r^2$。裏返しはどれも自分自身の逆元:$s_1\star s_1=e$。
部分群
三つの回転 $\{e, r, r^2\}$ は、それだけで群の中に群をつくります。回転を合成しても回転しか出てきません。これが部分群です。$\{e, s_1\}$、$\{e, s_2\}$、$\{e, s_3\}$ も部分群です。大きさ 1、2、3、6 はどれも 6 の約数です。ラグランジュの定理によれば、これはいつでもそうなります。部分群の大きさは群の大きさを割り切るのです。元が 4 個や 5 個の部分群はありません。
回転の部分群には、次の記事で決定的になる特別な性質があります。正規部分群なのです。おおざっぱに言えば、三角形の「別の側」から見ても同じに見える、ということです。$g$ を任意の対称性、$h$ を回転とすると、$g$ を取り消し、$h$ をし、$g$ をやり直すと、やはり回転になります。部分群 $\{e, s_i\}$ ではこれが成り立ちません。
もとに戻らなければならない探査機
三角柱の形をした宇宙探査機があり、三角形の六つの対称性にあたる六つの向きしかとれないとしましょう。粒子の雲を通り抜けるとき、探査機は四回続けて衝撃を受け、センサーはそれを $s_1$、$r$、$s_3$、$r$ と記録します。探査機はどの向きになったでしょうか。表を使って、左から右へ合成すればよいのです。
$$s_1\star r=s_3,\qquad s_3\star s_3=e,\qquad e\star r=r.$$四回の衝撃は、一回の回転 $r$ と同じです。写真を撮る前にもとの向きに戻るには、$r\star x=e$ となる操作 $x$、つまり $r$ の逆元 $x=r^2$ が必要です。搭載コンピューターは四回の衝撃を一つずつ取り消す必要はなく、一回の操作ですみます。本物の人工衛星では回転は無限の群をつくりますが、計算は同じです。回転を合成して逆元を作用させる。順序が大切であることを忘れずに。
練習問題:未知数 x が三角形の動きである方程式 r ⋆ x = s₁ を解け。
$r$ の行で、$s_1$ が現れる列を探します。$s_3$ の列です。よって $x=s_3$。別のやり方として、左から $r$ で「割る」、つまり逆元を作用させると $x=r^2\star s_1$。$r^2$ の行、$s_1$ の列は $s_3$ で、一致します。
練習問題:s₁ ⋆ s₂ が回転であることを示せ。どの回転か。
表から $s_1\star s_2=r^2$ です。二回続けて裏返すと三角形は二度ひっくり返り、表に戻ります。だから結果は回転でなければなりません。一般に、角 $\theta$ をなす二本の軸について続けて裏返すと、$2\theta$ の回転になります。ここでは軸のなす角が $60°$ なので、回転は一方の向きに $120°$、反対の向きに $240°$ です。
出典: Évariste Galois、Œuvres mathématiques、ジョゼフ・リウヴィル編(1846)· Israel Kleiner、A History of Abstract Algebra(Birkhäuser、2007)· Mark Armstrong、Groups and Symmetry(Springer、1988)。