Euler's Eyes
2026-10-15
什么是群:三角形的六种对称
用纸剪一个正三角形,把三个角编号为 1、2、3,放在桌上画好的轮廓上。有多少种方法可以把三角形拿起来再放回去,使它恰好盖住同一个轮廓?
有六种。可以什么都不做;转 $120°$ 或 $240°$;或者绕三条轴之一把三角形翻过来,每条轴经过一个角和对边的中点。
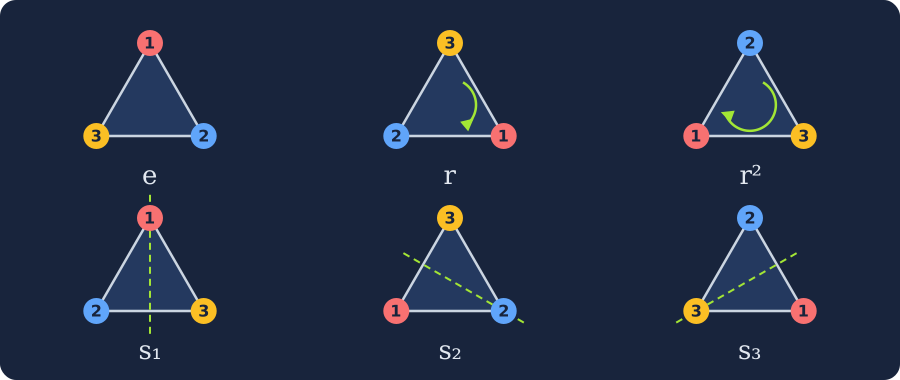
我们把什么都不做的动作记作 $e$,两个旋转记作 $r$ 和 $r^2$,三个翻折记作 $s_1, s_2, s_3$,其中 $s_1$ 沿竖直轴,$s_2$ 沿经过右下角的轴,$s_3$ 沿经过左下角的轴。
对称的乘法表
连续做两个动作,结果总是六个之一。例如,转两次 $120°$ 就是转 $240°$:$r$ 之后再做 $r$ 得到 $r^2$。转三次回到起点:$r^3=e$。我们用 $a\star b$ 表示"先做 $a$,再做 $b$"。用纸三角形把所有组合都试一遍,就得到完整的表:
| $a\star b$ | $e$ | $r$ | $r^2$ | $s_1$ | $s_2$ | $s_3$ |
|---|---|---|---|---|---|---|
| $e$ | $e$ | $r$ | $r^2$ | $s_1$ | $s_2$ | $s_3$ |
| $r$ | $r$ | $r^2$ | $e$ | $s_2$ | $s_3$ | $s_1$ |
| $r^2$ | $r^2$ | $e$ | $r$ | $s_3$ | $s_1$ | $s_2$ |
| $s_1$ | $s_1$ | $s_3$ | $s_2$ | $e$ | $r^2$ | $r$ |
| $s_2$ | $s_2$ | $s_1$ | $s_3$ | $r$ | $e$ | $r^2$ |
| $s_3$ | $s_3$ | $s_2$ | $s_1$ | $r^2$ | $r$ | $e$ |
行表示第一个动作,列表示第二个动作。用纸验证其中一格:转 $120°$ 后,角 1 到了右下,角 3 到了上方。再沿竖直轴翻折,角 3 留在上方,下面两个角交换位置。原来在左下的角 2 最后到了右下,正是它一开始所在的位置。这就是 $s_2$ 的效果:$r\star s_1=s_2$。
顺序很重要
现在反过来做:先 $s_1$,再 $r$。表中写着 $s_1\star r=s_3$。所以
$$r\star s_1=s_2\neq s_3=s_1\star r.$$对于数,$3\times5=5\times3$;对于对称,顺序会改变结果。顺序永远无关紧要的群称为阿贝尔群。三角形的群是最小的非阿贝尔群。
四条规则
使这六个动作构成一个群的,是四条性质,它们对伽罗瓦的根的置换也成立:
- 封闭性。 复合两个元素得到的仍是集合中的元素。表中只出现这六个动作。
- 结合律。 $(a\star b)\star c=a\star(b\star c)$:连续做三个动作,无论先结合哪两个,结果都一样。
- 单位元。 存在 $e$,使 $e\star a=a\star e=a$。
- 逆元。 每个动作都可以撤销。$r$ 的逆元是 $r^2$,因为 $r\star r^2=e$。每个翻折都是它自己的逆元:$s_1\star s_1=e$。
子群
三个旋转 $\{e, r, r^2\}$ 自己就在群内构成一个群:旋转复合只能得到旋转。这是一个子群。$\{e, s_1\}$、$\{e, s_2\}$、$\{e, s_3\}$ 也是子群。它们的大小 1、2、3、6 都是 6 的约数。根据拉格朗日定理,总是如此:子群的大小整除群的大小。不存在 4 个或 5 个元素的子群。
旋转子群有一个特殊的性质,它在下一篇中将起决定作用:它是正规的。粗略地说,这意味着从三角形的"另一面"看,它还是一样的。若 $g$ 是任意对称,$h$ 是一个旋转,那么撤销 $g$、做 $h$、再做 $g$,结果仍是一个旋转。对子群 $\{e, s_i\}$ 来说,这一点不成立。
需要回正的探测器
设想一个三棱柱形的空间探测器,它只能处于六种朝向,也就是三角形的六种对称。穿过一团粒子云时,它接连受到四次撞击,传感器把它们记录为 $s_1$、$r$、$s_3$、$r$。它最后处于什么朝向?只要用乘法表从左到右复合:
$$s_1\star r=s_3,\qquad s_3\star s_3=e,\qquad e\star r=r.$$四次撞击相当于一次旋转 $r$。为了在拍照前回到原来的朝向,探测器需要一个满足 $r\star x=e$ 的机动 $x$,也就是 $r$ 的逆元:$x=r^2$。星载计算机不必把四次撞击一一撤销,一次机动就够了。在真实的卫星中,旋转构成一个无限群,但计算方法相同:把转动复合起来,再作用其逆,永远不要忘记顺序很重要。
练习:解方程 r ⋆ x = s₁,其中未知数 x 是三角形的一个动作。
在 $r$ 这一行中,找出现 $s_1$ 的那一列:是 $s_3$ 列。所以 $x=s_3$。另一种方法:在左边"除以" $r$,即作用其逆元:$x=r^2\star s_1$。$r^2$ 行、$s_1$ 列给出 $s_3$。结果一致。
练习:证明 s₁ ⋆ s₂ 是一个旋转。是哪一个?
由表,$s_1\star s_2=r^2$。连续两次翻折把三角形翻过来两次,它又回到正面朝上。所以结果必定是一个旋转。一般地,沿夹角为 $\theta$ 的两条轴先后翻折,得到转角为 $2\theta$ 的旋转。这里两轴夹角为 $60°$,旋转在一个方向上是 $120°$,在另一个方向上是 $240°$。
来源: Évariste Galois,Œuvres mathématiques,约瑟夫·刘维尔编(1846)· Israel Kleiner,A History of Abstract Algebra(Birkhäuser,2007)· Mark Armstrong,Groups and Symmetry(Springer,1988)。
埃瓦里斯特·伽罗瓦的全部主题 · ← 打乱方程的根:方程的群 · 方程何时可以用根式求解 →
图片来源.